


Устройство и параметры РЛС.
Радиолокацией называется обнаружение объектов и определение их местоположения в пространстве с помощью радиоволн. Эту задачу
выполняют радиолокационные станции (РЛС), нередко называемые радарами. Объектами могут быть самолеты, ракеты, корабли, танки,
автомобили и прочие технические устройства.
Некоторые радары способны не только обнаруживать объекты (по военной терминологии - цели), но и осуществлять автоматическое слежение за
ними, а также узнать их государственную принадлежность.
Радиолокация основана на явлении отражения электромагнитных волн, что экспериментально обнаружил еще в 1888 г. Генрих Герц. Перед второй
мировой войной особое внимание ученых привлекала задача отражения воздушного нападения. В связи с этим во многих странах велась работа
по созданию технических средств, позволяющих заблаговременно обнаружить приближающиеся вражеские самолеты.
Указанные работы достигли значительного развития в Англии, Германии, США и СССР. К началу войны все эти страны уже обладали первыми
образцами действующих РЛС. В СССР группа ученых под руководством Ю.Кобзарева в 1935 г. сконструировала первый радиолокатор,
работающий на частоте 75 МГц. Серьезные достижения были в Англии, где Р.Вотсон-Ватт создал к 1938 г. цепь относительно простых радаров,
круглосуточно охранявших воздушные границы страны.
К этому времени уже были ясны неоспоримые преимущества импульсного метода радиолокации, в связи с чем именно импульсные РЛС
получили наибольшее распространение.
Устройство РЛС
Упрощенная блок-схема импульсной РЛС показана на рис.1.
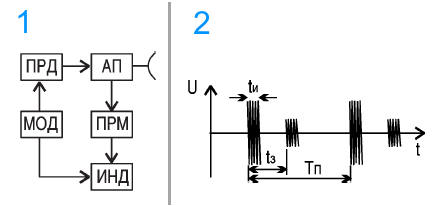 Модулятор вырабатывает очень короткие (порядка микросекунд)
видеоимпульсы
определенной частотой повторения Fn (обычно сотни герц). Указанные импульсы подаются на передатчик, который генерирует очень мощные
радиоимпульсы Римп (порядка сотен киловатт), длительность и частота повторения которых соответствует импульсам модулятора. Частота
генерации передатчика достигает сотен и даже тысяч мегагерц. Такая высокая частота позволяет с помощью не слишком громоздкой антенны
сформировать достаточно узкий луч электромагнитной энергии.
Мощный радиоимпульс передатчика, пройдя через антенный переключатель (о нем скажем чуть позже), поступает в антенну и излучается в
определенном направлении в пространство. Если на его пути находится самолет, то электромагнитная энергия импульса отражается от него в
разные стороны. Лишь очень небольшая часть отраженной энергии возвращается в антенну и через антенный переключатель попадает в
приемник.
Он усиливает слабый отраженный сигнал до десятков вольт и подает его на индикатор. Индикатор - это специальное устройство, на экране
которого можно наблюдать отраженный сигнал и по его расположению определять координаты объекта.
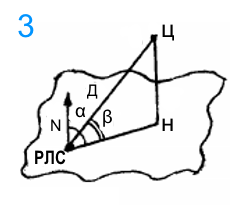
Главные преимущества импульсного метода радиолокации - прoстота и точность определения расстояние до цели (рис. 2).
Параметры РЛС
Как уже упоминалось, мощные высокочастотные импульсы с длительностью tи и периодом повторения Ти=1/Fn
излучаются антенной. В паузах
между импульсами передатчика возвращаются слабые отраженные сигналы. Поскольку скорость электромагнитных колебаний практически
постоянна и равна с=300000 км/с, то, измерив время запаздывания tз между излученным и принятым сигналами, можно определить
дальность до объекта Д:
Д=с·tз/2
Двойка в формуле появилась потому, что радиоимпульс проделал двойной путь: от антенны к цели и обратно.
Предположим, что время tз
равно 1 мс. Тогда элементарные вычисления покажут, что расстояние до цели Д=150 км.
Поскольку излучаемые и принимаемые импульсы не совпадают по времени, то и для передачи, и для приема можно использовать одну и ту же
антенну. Это значительно упрощает и удешевляет РЛС. Однако передатчик и приемник нельзя непосредственно связывать с общей антенной.
Очень мощный импульс передатчика разрушил бы "нежные" входные цепи приемника. А при приеме слабых отраженных сигналов часть мощнoсти
терялась бы в передатчике, еще более усложняя задачу обнаружения сигнала.
Чтобы исключить это, применяют антенный переключатель. Обычно для этой цепи используют быстродействующие газоразрядные приборы и
специальные четверть-волновые отрезки линий. Под воздействием мощного импульса передатчика возникает пробой в разрядниках, что надежно
изолирует приемник. А когда система работает на прием, отрезки изолируют от антенны передатчик.
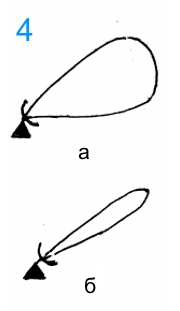
Чтобы определить местоположение объекта на плоскости, необхoдимо знать расстояние от РЛС до объекта Д и азимут
(угол α между направлениями
на север N и на цель). Этого достаточно для надводных и наземных объектов. Однако при определении местопoложения самолета или ракеты
требуется знать три координаты (рис.3).
 Кроме дальности Д и азимута α радиолокатор должен определить еще и угол места
(угол β между линией,
направленной на цель Ц и горизонтальной проекцией этой линии). Зная угол места β и дальность
Д, нетрудно вычислить и высоту объекта Н:
Н=Д·sinβ.
Используемые в радиолокации антенны, как правило, имеют узкую диаграмму направленности по азимуту (порядка 1"). При вращении антенны ее
луч перемещается по азимуту, обеспечивая круговой обзор пространство (360°). Скорость вращения обычно составляет несколько
оборотов в минутy. Нередко возможен и секторный обзор, при котором она движется туда и обратно в заданном секторе азимутальных углов,
например, 30°.
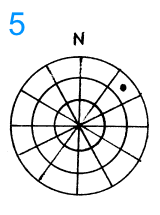
Что же касается ширины диаграммы по углу места, то оно определяется назначением РЛС. Если локатор измеряет дальность и азимут объекта,
то его
антенная диаграмма направленности вертикальной плоскости (рис.4,а) должно быть достаточно широкой (обычно несколько десятков
градусов). При этом сигналы РЛС могут эффективно облучать цепи, находящиеся под разными углами места β. Однако при этом придется
использовать какое-то дополнительное устройство, которое определяло бы третью координату воздушных целей. Таким устройством может быть
специальный локатор-высотомер.
 Если же создать антенну с узким в вертикальной плоскости лучом, перемещающимся не только по азимуту, но и по углу места (рис.4,б), то такая
РЛС будет определять все три координаты воздушных целей. Однако резко упадет скорость обзора пространства, что может привести к потере
некоторых целей. Подобные РЛС широко используются для непрерывного слежения за одной определенной целью, например, ракетой.
Первые радары работали но частоте всего несколько десятков мегагерц. Однако конструкторы стремились резко повысить их частоту, поскольку
это облегчало получение более узкой антенной диаграммы направленности. Это, в свою очередь, не только повышало точность определения
угловых координат, но и увеличивало расстояние действия РЛС благодаря увеличению концентрации потока электромагнитной энергии в антенном
луче.
Одной из самых важных характеристик радиолокационных антенн является ее эффективная площадь Аэ.
Она выражается в квадратных метрах и
зависит от антенной конструкции и ее геометрических размеров. Обычно у наземных РЛС Аэ равна пoрядка десятка квадратных
метров.
Перед войной был изобретен электронный прибор СВЧ магнетрон, позволяющий генерировать на сантиметровых волнах радиоимпульсы с
мощностью порядка 1000 кВт. Это позволило в начале 40-х годов создавать весьма совершенные РЛС, работавшие на частоте 3000 МГц (длина
волны λ=0,1м).
Но для этого недостаточно иметь мощный сверхвысокочастотный передатчик. Требовалось разработать и весьма чувствительные
широкополосные радиоприемники, способные принимать очень слабые отраженные от удаленных целей импульсы.
Как правило, их строили по супергетеродинной схеме, позволяющей получить большое усиление и избирательность сигнала.
Требуемая
полоса пропускания приемника П зависит от длительности принимаемого импульса tи и назначения РЛС:
П=(1,5...5)/tи.
Нижняя граница коэффициента 1,5 используется для обеспечения максимальной дальности действия РЛС, верхняя 5 - для получения
наибольшей точности ее определения. Если длительность импульса ровна 1 мкс, то полоса приемника может быть от 1,5 до 5 МГц.
Еще более важным параметром радиолокационного приемника является его предельная чувствительность Рпр, т.е. способность принимать очень
слабые отраженные сигналы. Этому препятствуют собственные шумы приемника, маскирующие принимаемый сигнал. Указанные шумы
характеризуются коэффициентом шума Ш, который обычно равен нескольким единицам. Чувствительность тем лучше, чем меньше
коэффициент шума и полоса пропускания приемника:
Рпр=1013...1014Вт.
Рассмотренные четыре внутренних параметра РЛС:
- импульсная мощность передатчика Римп,
- предельная чувствительность приемника Рпр,
- длина волны λ
и эффективная антенная площадь Аэ вместе с внешним параметром определяют максимальную расстояния действия
локатора.
Внешний параметр - эффективная площадь рассеяния цели σ. Он определяет, насколько сильно отражается электромагнитная энергия от того
или иного объекта. Ясно, что σ зависит от материала объекта, его линейных размеров и конфигyрации. Подсчитано, что для истребителя σ
примерно равна 10 м2, для бомбардировщика - в несколько раз больше. Значительно большую эффективную площадь имеют
крупные корабли.
Конструкторы боевых самолетов стараются уменьшить параметр σ, чтобы затруднить обнаружение целей радарами. В частности, используют
поглощающее радиоволны покрытие и выбирают особую конфигурацию объекта, при которой уменьшается отражение радиоволн в сторону
локатора. О серьезных успехах в этой области говорит создание в США первых самолетов-невидимок. Правда, один из таких самолетов
(истребитель F-117) был сбит в Югославии, так что его неуязвимость достаточно относительна.
Для определения максимальной дальности радара Дм воспользуемся формулой:
Дм=0,35(Римп·А2·σ/Рпр·λ2)1/4
Коэффициент 0,35 учитывает, что для надежного обнаружения цели
мощность отраженного сигнала должна быть в 5 раз выше мощности собственных шумов приемника.
Подставив в формулу типовые значения:
Римп=106 Вт,
Рпр= =10-13 Вт,
λ=0,1 м,
Аэ=10 м2
и σ=10 м2,
получим максимальную дальность радиолокатора (в метрах):
Дм=35•104 м, т.е. 350 км.
Из формулы ясно, что для увеличения дальности следует увеличивать параметры в числителе и уменьшать параметры в знаменателе. Поскольку
все они находятся под корнем четвертой степени, то это сделать достаточно сложно. Например, чтобы увеличить расстояние действия РЛС в 2
раза, надо увеличить импульсную мощность передатчика в 16 раз.
Следует иметь в виду, что полученное максимальное расстояние обнаружения определена для так называемого "свободного пространства".
Реальная
дальность РЛС может оказаться значительно меньше, поскольку колебания СВЧ почти не огибают Землю. Эта же причина ограничивает
расстояние
действия телевизионных станций. Чтобы ее увеличить, надо увеличивать высоту передающей и приемной антенн. Нечто подобное справедливо и
для радиолокации. Однако поднять наземный локатор на значительную высоту практически невозможно, поэтому реальная дальность радара Др
определяется прежде всего высотой полета самолета Н:
Др(км)=4,1Н(м)1/2.
Для самолета, летящего на высоте 5000 м, Др=290 км. А если цель снизится до 500 м, то Др=92 км. Именно по этой причине, пытаясь прорвать
противовоздушную оборону, самолеты противника нередко летят на очень малой высоте, при которой РЛС обнаруживает их на очень малой
дальности и быстро теряет.
В заключение рассмотрим, как осуществляется индикация целей.
Существует множество электронно-лучевых
индикаторов, но мы ограничимся самым распространенным, так называемым индикатором кругового обзора (ИКО). Он представляет собой
электронно-лучевую трубку с круглым светящимся экраном (рис.5).
 Условная точка нахождения РЛС совпадает с центром экрана. Каждый
импульс модулятора запускает развертку индикатора, которая движется от центра к краю экрана. Расстояние, пройденное разверткой,
пропорционально дальности. Синхронно с вращением антенны по азимуту вращается и развертка, так что один оборот антенны эквивалентен
одному обороту развертки.
При поступлении с приемника сигнала от цели он создает на экране светящееся пятнышко (черная точка на рис.5). ИКО позволяет определить
две координаты объекта: дальность и азимут. Для этого на экране высвечиваются масштабные метки - кольца для дальности и прямые линии для
азимута. Если предположить, что на рисунке кольца идут через 100 км, а прямые линии через З0°, то упомянутая точка цели находится на
расстоянии 250 км и имеет азимут 45°. Естественно, в реальном ИКО метки дальности и азимута идут значительно чаще, что позволяет
достаточно точно определить обе координаты объекта.
Хотя со времени создания первых двухкоординатных РЛС кругового обзора прошло около 60 лет, их до сих пор широко применяют, особенно
при
навигации на море.
Сейчас используют много разновидностей РЛС. Некоторые из них работают не в импульсном, а в непрерывном режиме излучения.
Использование эффекта Доплера (изменение частоты отраженного сигнала при движении объекта) позволяет определить скорость цели.
Так
называемые моноимпульсные РЛС дают возможность быстро и точно измерять угловые координаты.
Станции автоматического слежения
вырабатывают данные для наведения ракет и стрельбы зенитных орудий.
РЛС с парциальной (веерной) диаграммой направленности
эффективно
определяет все три координаты множества целей, причем в широкой зоне по углу места.
Радиолокационные прицелы успешно решают задачу
ночного бомбометания.
Важнейшую роль играет радиолокация и в системах противоракетной обороны.
Радиолокация широко применяется и в мирных целях, начиная с метеорологических локаторов, способствующих повышению точности прогнозов
погоды, и кончая системами стыковки космических кораблей.
Так из первоначальных опытов Генриха Герца постепенно развилась одна из самых мощных и процветающих областей радиоэлектроники.
И.И. Гусаченко
| << Предыдущая | Cледующая >> |